Científicos suizos crean robots con músculo vivo que nadan y saltan sin motores
Bioactuadores de 1,5 cm logran moverse hasta once veces más que diseños previos, usando células cultivadas sobre hidrogel flexible.
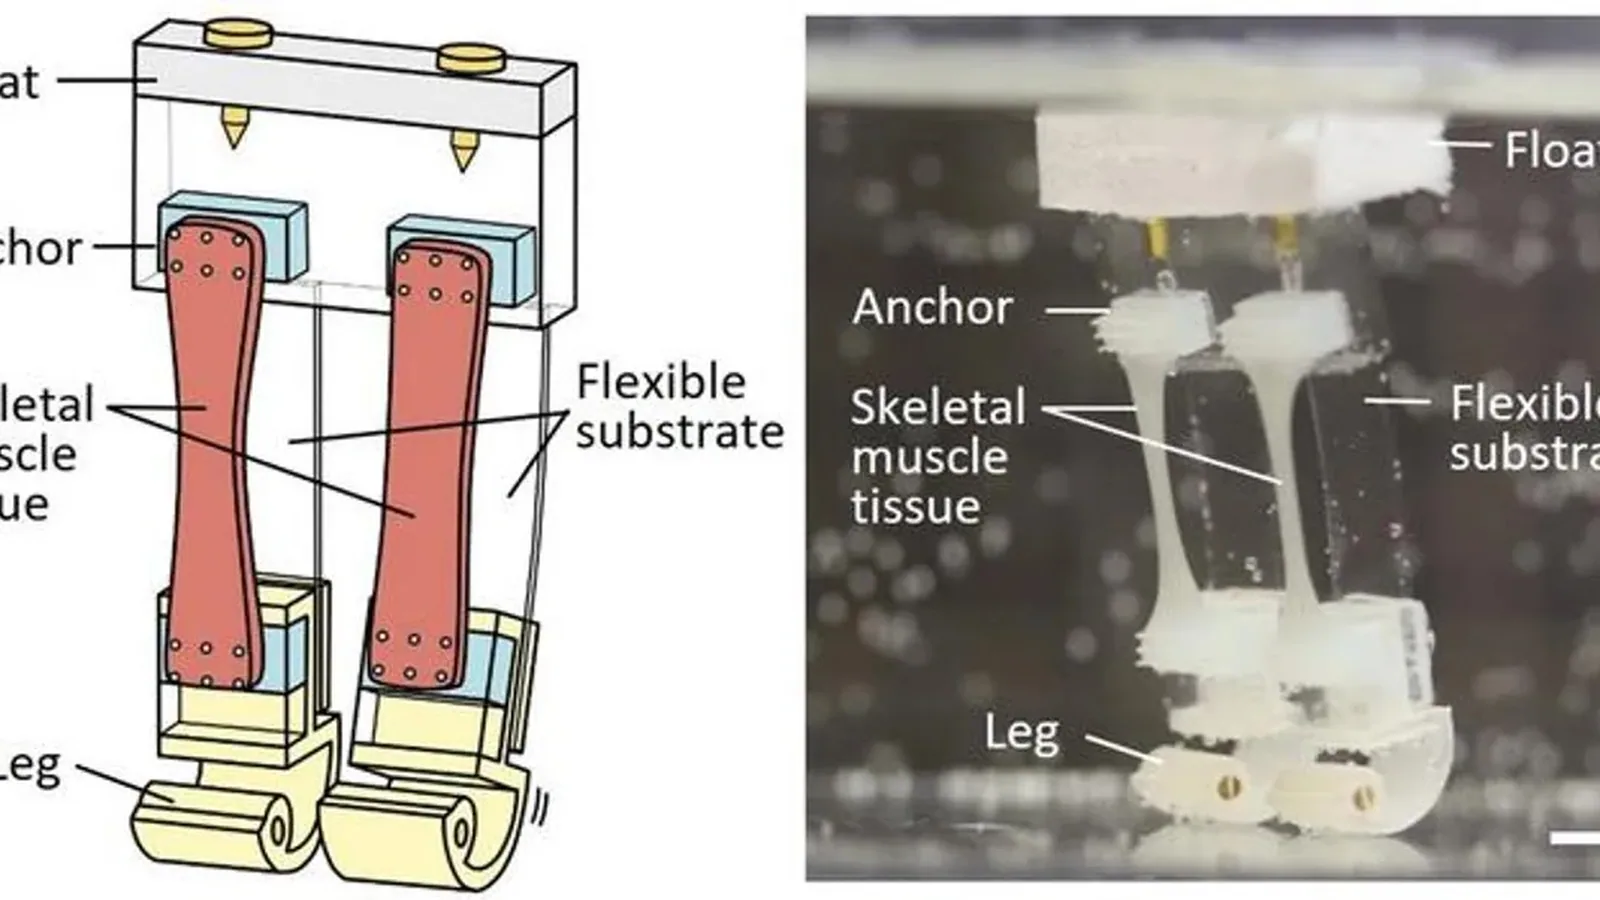
Un equipo del Laboratorio de Robótica Blanda de la ETH Zúrich logró que unos pequeños dispositivos hechos con músculo vivo puedan nadar, saltar, flexionarse y agarrar objetos sin recurrir a motores rígidos. El estudio, publicado en Nature Communications, muestra que la robótica puede aprovechar tejidos biológicos para generar movimiento y abre una línea experimental hacia máquinas flexibles y adaptables, menos dependientes de mecanismos tradicionales.
Músculo vivo e hidrogel: el diseño que cambia la escala del movimiento
El problema de los robots biohíbridos era que las células musculares cultivadas se contraían, pero su fuerza apenas se traducía en desplazamientos visibles. Los investigadores diseñaron de forma conjunta el tejido y su soporte artificial para aprovechar mejor cada contracción y convertirla en acciones observables fuera del microscopio. El proyecto está a cargo del profesor Robert Katzschmann, y los investigadores Aiste Balciunaite y Mike Y. Michelis usaron simulaciones computacionales para definir la geometría del hidrogel y la distribución del músculo antes de fabricar los componentes.
Los soportes se produjeron mediante impresión 3D con xolografía, una técnica que permite formar estructuras precisas dentro de materiales sensibles a la deformación. Las ranuras finas del andamio ayudan a fijar las fibras musculares y orientar su crecimiento, de modo que la fuerza de las células se transfiere con menos pérdidas hacia la parte flexible del dispositivo. En vez de agregar más músculo, el equipo mejoró la relación entre el tejido vivo y el material sintético, creando un sistema integrado que transforma contracciones en movimiento.
Once veces más movimiento en estructuras de 1,5 centímetros
Los bioactuadores miden aproximadamente 1,5 centímetros y alcanzaron un rango de movimiento hasta once veces superior al de dispositivos anteriores. Pueden doblarse a simple vista, nadar, agarrar objetos y avanzar dentro del agua. El sistema llegó a una velocidad de 6,2 milímetros por segundo y saltó hasta cinco milímetros con una sola contracción, elevando cerca de un tercio de su propia longitud corporal en las pruebas de laboratorio.
El salto es uno de los resultados más relevantes porque obliga al sistema a concentrar fuerza suficiente para vencer el peso de su propia estructura. En robots convencionales ese impulso depende de motores, engranajes, resortes o actuadores neumáticos. Aquí el movimiento procede de células musculares vivas que reaccionan mediante estimulación. El avance demuestra que la biología celular puede aportar soluciones mecánicas distintas a las de la robótica rígida tradicional.
Fase experimental y el contraste con los exoesqueletos
Los autores señalan que la tecnología permanece en una fase experimental y preclínica. El músculo vivo necesita soluciones nutritivas para conservar su actividad, por lo que estos dispositivos todavía no pueden operar durante periodos prolongados sin apoyo externo. El siguiente reto consiste en crear sistemas vasculares artificiales capaces de aportar oxígeno y nutrientes, además de retirar residuos celulares. Sin esa red de intercambio, el tejido pierde viabilidad y limita cualquier uso sostenido fuera del laboratorio.
El contraste aparece en tecnologías como los exoesqueletos destinados a personas con paraplejia. Esos equipos se colocan sobre el cuerpo y usan metal, fibra de carbono, sensores, baterías y motores para asistir el desplazamiento. Su arquitectura es rígida y depende de energía. Los bioactuadores de ETH Zúrich siguen un camino distinto: buscan que el desplazamiento nazca del material biológico. Aunque su aplicación aún está lejos de llegar a Chile o cualquier otro país, el hallazgo muestra una alternativa radical para pensar el movimiento artificial desde la biología.
Con información de Infobae Tecno